


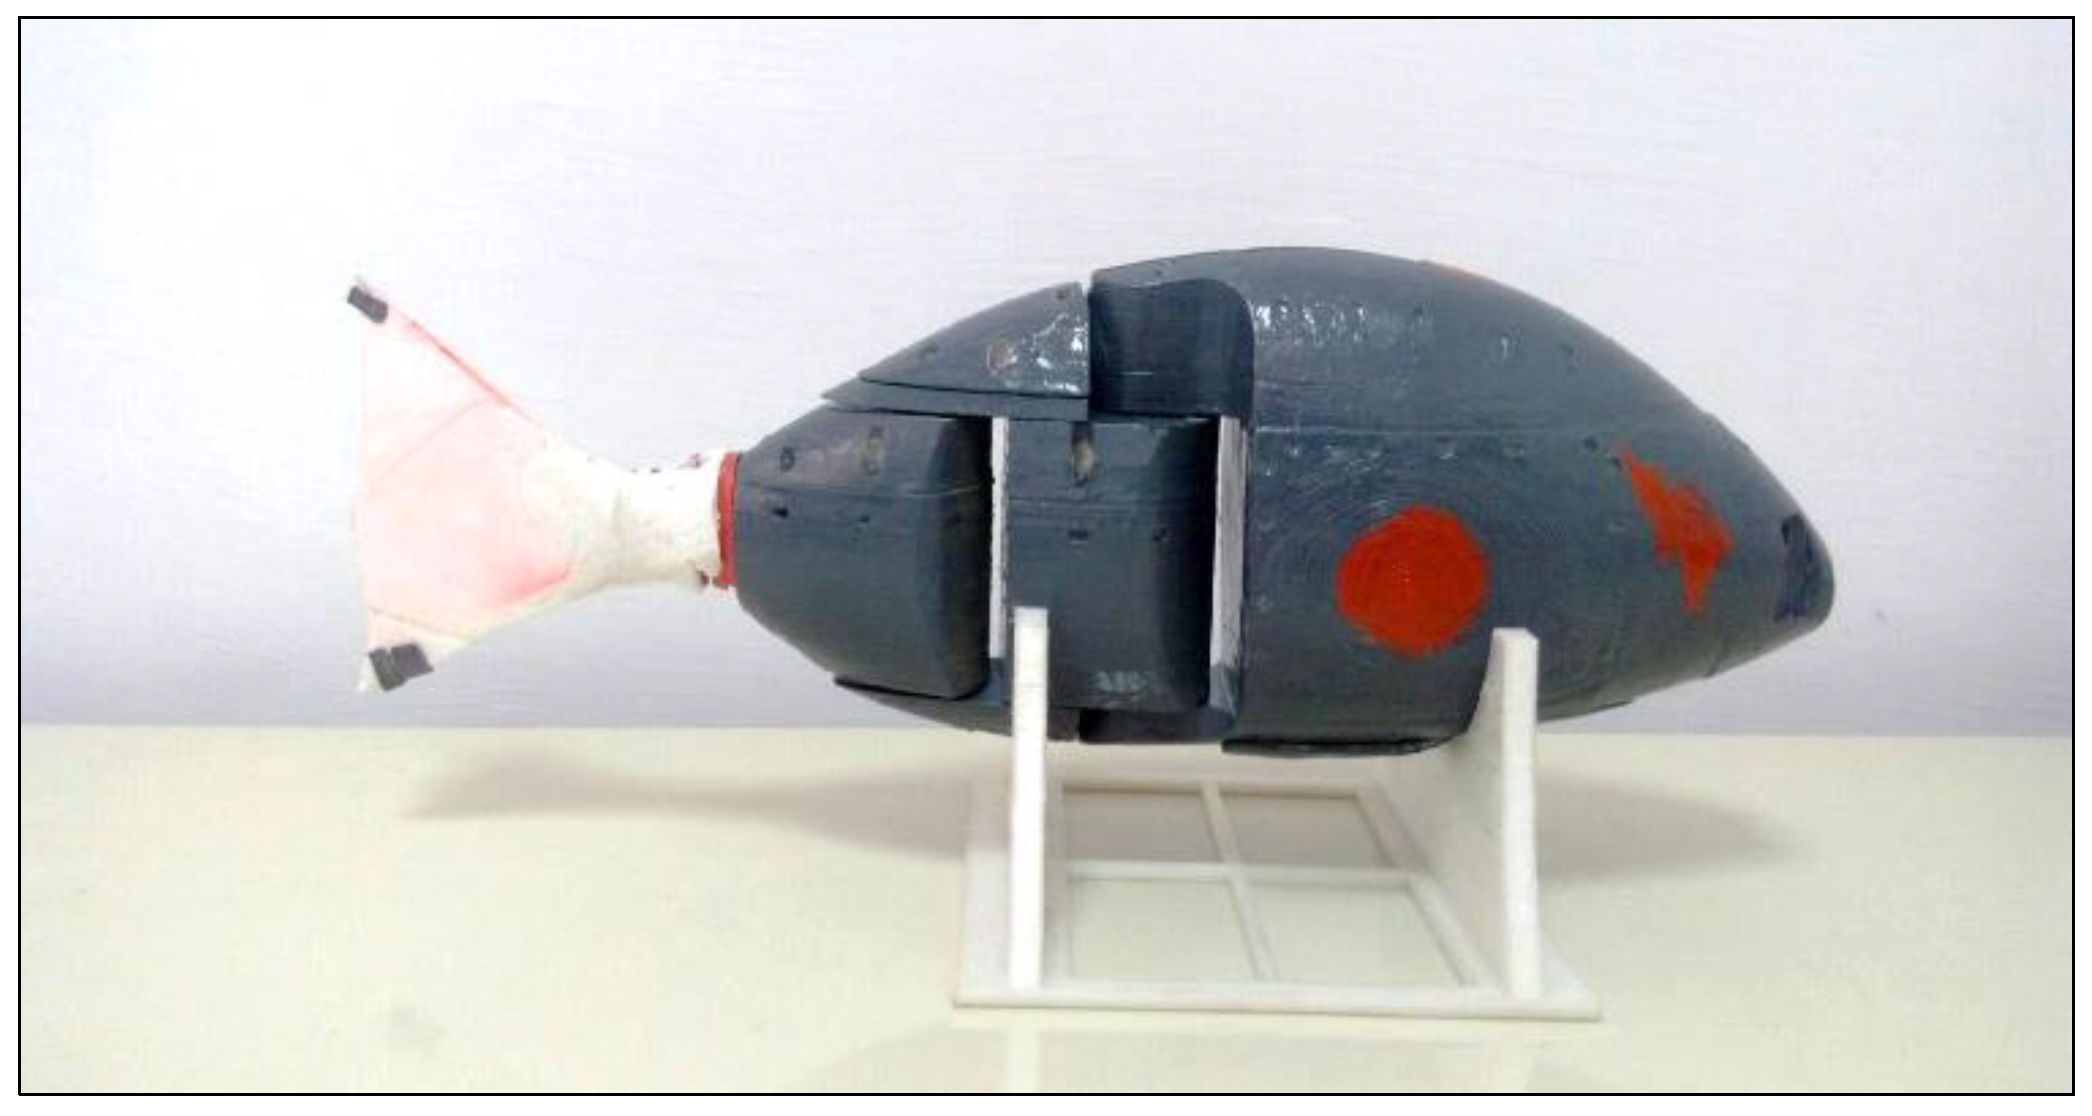
Ħut robotiku bijo-ispirat, li għandu mekkaniżmu ta 'denb flessibbli, jista' jgħum fost il-kontropartijiet ħajjin tiegħu b'mod clairież b'inqas konsum u manuvrabbiltà ogħla fl-ilma, fejn AUV tal-iskrun konvenzjonali ma jistax jilħaq. Dawn it-tipi ta 'robots huma preferuti għal skopijiet ta' esplorazzjoni, osservazzjoni u riċerka taħt l-ilma, speċjalment fejn hija meħtieġa manuvrabbiltà. Grupp ta 'riċerkaturi tal-inġinerija mill-Università ta' Firat fit-Turkija qed juża disinn bijomimetiku u stampar 3D biex jinbena ħut robotiku intelliġenti għall-missjonijiet tal-esplorazzjoni u l-istħarriġ fid-dinja reali.
Fatturi importanti fid-disinn tal-ħut robotiku bijomimetiku stampat 3D huma primarjament il-modi ta 'għawm u l-istruttura tal-ġisem tal-ħut. Fil-litoloġija, aktar minn 85% tal-ħut jgħum billi jgħawweġ il-ġisem u / jew il-ġwienaħ tax-xewk tiegħu (BCF) u madwar 15% tal-ħut jgħumu minn xewk medju u / jew pettorali (MPF). Dawn il-proprjetajiet bijoloġiċi jindikaw li l-mudell ta 'robot tal-Karozzi tat-tip BCF huwa approċċ xieraq għad-disinn tal-AUV.
"Hemm żewġ approċċi bażiċi fid-disinn tal-ħut robotiku", ir-riċerkaturi kitbu. "L-ewwel huwa d-disinn biomimetic li għandu ċerti rekwiżiti bħad-denb mad-daqs u n-numru ta 'ġonot biex jipprovdi mewġ tal-ġisem li jivvjaġġa u l-kapaċità li tibqa' f'ċertu fond bil-kontroll taċ-ċentru tal-gravità. biss l-effetti tal-moviment tal-ħut, iżda mhux fiżikament ispirat minn ħut reali. "
Il-prototip tal-ħut robotiku huwa madwar 500 mm twil, 76 mm wiesa 'u 215 mm għoli. Il-massa tal-prototip hija wkoll ta 'madwar 3.1 kg.
"Il-prototip tal-ħut robotiku għall-abilitajiet ta 'moviment tridimensjonali huwa investigat fis-sistema sperimentali reali. F'dawn l-analiżi saru aktar minn 72 studju sperimentali differenti biex jinkisbu l-karatteristiċi tal-prototip," spjega r-riċerkaturi. "Sabiex tiġi ttestjata l-prestazzjoni tas-siġillar tal-partijiet immuntati, huma jaħdmu matul 6 sigħat f'grupp tat-test mimli bl-ilma. Is-suċċess tat-testijiet tas-siġillar huwa osservat."
Fil-ħidma futura, il-prestazzjoni ta 'kontroll tal-linja magħluqa tal-prototip se tiġi eżaminata bi strutturi ta' kontroll differenti, u l-prestazzjoni tal-għawm tar-robot se tiġi ttestjata f'ħafna korsiji tal-ilma.
Dan id-disinn tal-ħut robotiku jipprovdi soluzzjonijiet versatili għal diversi applikazzjonijiet marittimi differenti, bħal eżami ta 'riżorsi taħt l-ilma, determinazzjoni ta' tniġġis, osservazzjoni ta 'forom ħajjin, stħarriġ f'żoni mgħarrqa, skoperta ta' ħsara f'potenzjal ta 'elettriku jew żejt, sigurtà tal-kosta u missjonijiet militari.